
54米模拟巷道里的“国家任务”——探访国内首个垂类具身智能矿用中试基地
来源:榆林日报 时间:2026-11-04 08:14:12 编辑:李 娜 校对:李强 责编:刘燕
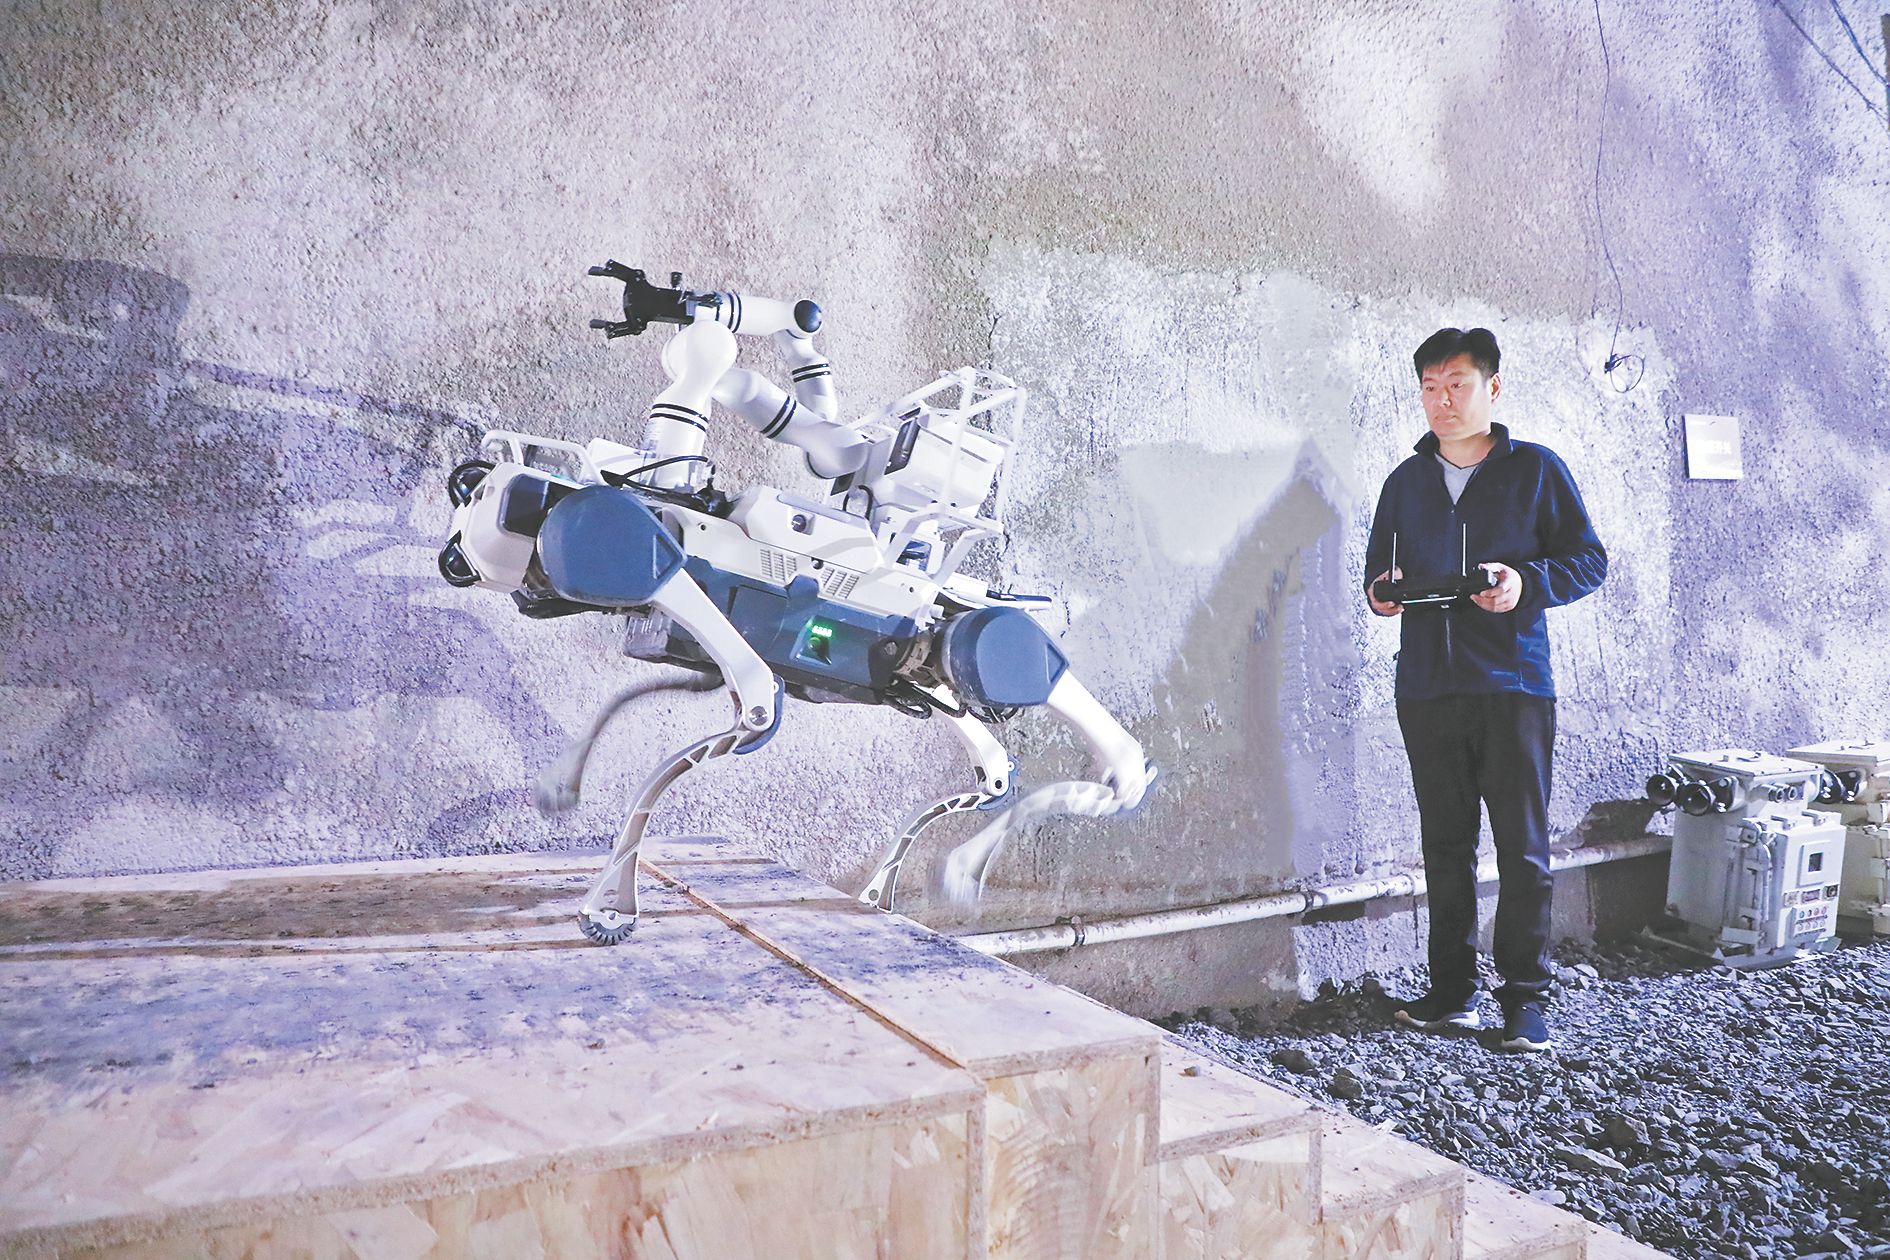
10月27日,在榆林智能无人装备创新中心的模拟井下巷道内,工程师李曙明正在对搭载作业机械臂的四足机器人开展阶梯通行性能试验。 延丹 摄
还原井下三道坎
井下高粉尘、无卫星信号、巷道不规则,是煤矿机器人研发绕不开的三道坎。
高粉尘弥漫并混杂着水汽,激光雷达和视觉传感器就“看不远”了;井下没有卫星信号,惯导系统跑久了会越走越偏,“走着走着就迷路了”;巷道断面不规则、支护形式不一,碰到坡道、台阶,轮式巡检机器人就会难以前进。
这三重工况叠加,衍生出煤矿机器人“下井难、验证难、迭代难”的共性难题。为此,2025年3月,江苏智能无人装备产业创新中心与榆林高新区管委会平台公司——榆林高新科创建设集团有限公司共同发起设立了榆林智能无人装备创新中心,作为毛明院士工作站成果转化基地,主攻绿色矿山智能装备研发。
记者在现场看到,喷淋区的水雾刚扑到镜头上,一台四足机器人稍作停顿,便晃了晃“脑袋”重新对准前方,继续往前走。工程师说,这就是在练它在粉尘里“认路”的本领。
“这里就是机器人的‘专业培训学校’。”榆林智能无人装备创新中心常务副总经理黄冠富指着眼前这条标准井下模拟巷道介绍道,这个机器人训练场总规划面积15000平方米,首期建成的这条标准巷道总长54米、高4.5米、宽6米,完整还原了运输皮带区、喷淋区、涉水泥泞区、水泵房硐室、变电所硐室等井下核心场景,可模拟低照度、多粉尘、路面湿滑、空间狭窄等极端工况;其余场景正在规划建设。
“机器人的本领并非与生俱来,得在接近真实的环境里一遍遍演练,将来才能在井下稳稳地走好每一步。”黄冠富说。
练就一身真本领
以机器人训练场为依托,该中心已研发出可进行物料运输、常规巡检、复杂场景作业三类机器人,并在模拟巷道中同步开展实景验证。
模拟巷道里,一台运输机器人紧紧跟在工程师身后,始终保持着几步的距离。工程师快走,它也快步前行;工程师突然停下,它立即刹住——它要学的第一项本领,就是不撞人。
“我们现在核心的机器人有三款,包括轮式巡检机器人、四足巡检机器人和运输机器人,在整体设计、传感器构成、端侧算力上都投入了大量研发力量,在这里完成数据采集、模型训练、推理部署的全套工作。”毛明院士工作站技术总监、榆林赛易智能科技有限公司总工程师刘翼介绍,三款机器人都能自己“看清”环境、重建场景,针对水表电表异常、异物堆积、线路异常等情况,它们都能全天候巡检;运输机器人还能跟着人走、按指定点位自动送货。
轮式巡检机器人顶部的传感器不停转动,实时监测瓦斯和一氧化碳浓度,一旦超标即自动报警。旁边的四足机器人正抬腿迈上坡道,刘翼说:“它的越野能力很强,一般台阶、坡道、泥泞和起伏路面都难不住它。”
打通算法验证关
在巷道硐室里,研发部工程师荆圣博坐在数据采集与动作捕捉设备前,先遥控机器人将一套动作完整做一遍,再盯着屏幕一帧一帧核对数据。
“我们先遥控机器人完成作业,采集它的动作数据,再用深度学习让它理解每项作业的目标和操作意图,后续遇到线路检修、电闸操作这类有安全风险的工作,就可以逐步交给它去做。”荆圣博一边操作一边说。
“过去算法只能在纸面上验证,现在井下是什么环境,这里就能造出什么环境。”技术人员贺彦阳指着屏幕上的虚拟巷道解释道,巷道里喷淋、粉尘、弱光、坡道等极端工况,在这里都能一模一样地“造”出来,让算法一遍遍练,直到练成为止。
正因如此,这个“能造环境”的训练场,成了稀缺资源。今年10月,陕西有3个项目入选国家首批标志性重大应用场景,涉及医疗、交通、能源领域,智慧矿山场景是能源领域唯一入选项目。榆林高新科创建设集团有限公司副总经理白敦说,这一项目将激活大量矿山应用资源,未来可向各类煤矿和非煤矿山复制推广。
屏幕上的虚拟巷道里,机器人一遍遍走过喷淋区、绕过水泵房、爬上坡道。54米的模拟巷道很短,机器人走几步就到头,而这里只是地面中试的一小段,等它通过考核、真正走进井下,替矿工走的路才刚刚开始。
记者 吕晶 延丹
榆林传媒中心(榆林日报社、榆林广播电视台)版权所有 Copyright © 1997-2023 by www.ylrb.com. all rights reserved 陕ICP备14012827号-2 陕公网安备61080002000253号
新闻热线:0912-3361398 地址:榆林高新区新闻大厦 投稿信箱:ylw@ylrb.com
榆林网违法和不良信息举报电话:0912—3366992 违法和不良信息举报邮箱:ylw@ylrb.com 陕西互联网违法和不良信息举报电话:029-63907152


